
Atualizado em 20/10/2026
Gostou do conteúdo? Siga o Irlen Menezes no Google e veja mais dos nossos guias nas buscasExiste uma diferença importante entre perder o sinal e o drone sumir e uma situação bem mais desconcertante: o retorno automático funcionou, o drone executou a manobra, e mesmo assim bateu numa árvore, pousou num lugar errado ou desceu no meio do caminho.
Quando isso acontece, a sensação é de que o equipamento falhou sozinho. Na maior parte dos casos, não foi bem isso: o RTH fez exatamente o que estava programado para fazer, e o que faltou foi entender a lógica que ele segue.
Resposta direta: as causas mais comuns de um RTH que dá errado são altura de retorno menor que o obstáculo no caminho, retorno em distância curta, quando o drone volta na altitude atual sem subir, Home Point gravado antes do posicionamento estabilizar, voo noturno, quando o sistema de visão não enxerga obstáculo, sinal de posicionamento fraco, que joga o drone em modo ATTI, e vento de proa na volta, que consome mais bateria do que o cálculo previa.
Causa 1: a altura de RTH está mais baixa que o obstáculo
Essa é a campeã. A altura de retorno é um parâmetro que você define no aplicativo, e o drone sobe até ela antes de cruzar o caminho de volta quando está longe. Se você configurou 30 metros e existe uma torre, um eucalipto ou um prédio de 40 metros entre o drone e você, o retorno automático leva a aeronave direto contra o obstáculo.
O agravante é que muita gente configura essa altura uma vez e nunca mais revisita. O valor que funcionava na praia aberta continua lá quando você vai voar numa área de mata alta.
O ajuste: antes de decolar, olhe o ponto mais alto entre você e a área que vai sobrevoar, e configure a altura de RTH acima disso, com folga. É um ajuste de dez segundos que muda o desfecho.
Causa 2: retorno em distância curta, quando ele não sobe
Este é o mais traiçoeiro, porque contraria a expectativa. Conforme a documentação da DJI, dentro de uma faixa curta de distância o drone não sobe até a altura de retorno: ele volta em linha reta, na altitude em que já estava.
O cenário clássico: você está voando a 25 metros de distância, baixo, com uma árvore entre você e o drone. Aciona o retorno confiando que ele vai subir os 40 metros configurados. Ele vem reto, na altura de dois metros em que estava, e encontra o tronco.
O ajuste: em distância curta, não confie no automático. Suba manualmente até uma altura segura e só então acione o retorno, ou traga o drone no manual mesmo, que é mais rápido.

Causa 3: o Home Point foi gravado no lugar errado
O Home Point é gravado quando o posicionamento está bom o suficiente. Se você liga o drone e decola com pressa, antes de o sistema estabilizar, o ponto pode ser gravado com imprecisão. O resultado aparece só na volta: o drone retorna com convicção para um lugar que não é onde você está.
Há ainda uma variação que confunde: em vários modelos é possível atualizar o Home Point para a posição atual do controle durante o voo. Se isso for acionado sem querer, ou se você se deslocou bastante depois da decolagem, o ponto de retorno pode não ser mais o lugar que você imagina.
O ajuste: espere a confirmação de que o Home Point foi gravado antes de decolar, e confira no mapa do aplicativo onde ele está marcado. Se o ícone de casa aparecer deslocado, aterre e refaça.
Causa 4: voo noturno, quando o desvio de obstáculo não funciona
Os sistemas de desvio dependem de visão, e visão depende de luz. A própria DJI é explícita: sem iluminação suficiente, o drone não consegue evitar obstáculos. Em voo noturno, o retorno automático vira uma trajetória cega.
Isso não significa que não se pode voar à noite, significa que à noite a altura de RTH precisa ser generosa o bastante para passar por cima de tudo, porque não haverá desvio nenhum se algo aparecer no caminho.
Causa 5: posicionamento fraco e o pouso onde estiver
Quando o sinal de posicionamento fica ruim ou se perde, o drone pode cair para um modo em que não mantém posição sozinho, e nesse estado ele pode simplesmente pousar automaticamente em vez de retornar. É por isso que voar entre prédios altos, perto de estruturas metálicas grandes ou em áreas com interferência costuma acabar mal quando o retorno é acionado.
Vale lembrar que uma bússola descalibrada produz sintomas parecidos. Se o drone puxa para um lado ou orbita sozinho, a calibração da bússola resolve boa parte desses casos antes que virem emergência.
Causa 6: o vento que não estava na conta
O cálculo de bateria para o retorno considera a distância, mas o vento muda o custo dessa distância. Voar afastando-se com vento nas costas é fácil e rápido; voltar contra ele consome muito mais energia e tempo.
SIMULADO DE DRONE
Teste seus conhecimentos de drone
Simulado gratuito com 180 questões em 9 áreas — legislação, espaço aéreo, segurança, DJI e mais — com gabarito comentado e ranking nacional.
Comece pela Avaliação Teórica de Piloto de Drone da ANAC, no estilo do exame oficial, ou escolha a área que quiser.
Acessar o Simulado de Drone- 100% grátis
- Gabarito comentado
- Ranking nacional
É comum o retorno por bateria baixa ser acionado tarde demais nessa situação: o drone inicia a volta, luta contra o vento, e a energia acaba antes de chegar. Conhecer o limite real de vento do seu modelo evita esse cenário.

O que fazer no momento em que o RTH está dando errado
Se o retorno começou e você percebe que a trajetória está errada, existe uma janela curta para agir:
E se o pior acontecer, o protocolo de busca e o que fazer nos primeiros minutos estão no guia emergencial de queda.
Nem todo RTH é igual
Uma confusão comum é tratar “retorno automático” como uma coisa só. A DJI trabalha com modos diferentes, e saber qual está atuando explica comportamentos que parecem sem sentido.
Vistoria simulada · RBAC 100 · ICA 100-40
Seu drone passaria numa fiscalização?
Um fiscal conduz a entrevista pelo chat, uma pergunta por vez: peso, cadastro, etiqueta, SARPAS, ANATEL e seguro.
No fim você recebe o laudo com exatamente o que falta para regularizar.
Fazer a vistoria simulada- Grátis
- Sem cadastro
- Laudo na hora
Repare no detalhe do modo que refaz a trajetória de ida. Ele parece o mais seguro, afinal aquele caminho já foi percorrido. Mas se na ida você passou perto de galhos, de um fio ou de uma quina de prédio, a volta pelo mesmo trajeto significa passar por lá outra vez, agora sem você conduzindo. E se houve mudança de vento no intervalo, a mesma trajetória não produz o mesmo resultado.
Avata 360 depois do DJI Fly 1.21.10: o relato de RTH errático perto do ponto de casa
Em 1º de setembro de 2026, um piloto do Canadá abriu um tópico no fórum MavicPilots contando que, depois do DJI Fly 1.21.10, o retorno do Avata 360 no modo Ideal ficou errático a uns 60 metros do ponto de casa. É relato de um piloto, não defeito confirmado pela DJI. Ele disse que testou três vezes, com mais de 26 satélites, que a linha verde da rota na tela pulava e o drone dava trancos na aproximação final, mas que pousou no lugar certo nas três. Outro membro sugeriu trocar a ação de desvio de obstáculos de Contornar para Frear, e o autor contou que reinstalou o firmware do RC 2 e do Avata 360, que tinha acabado de receber a v01.00.0600.
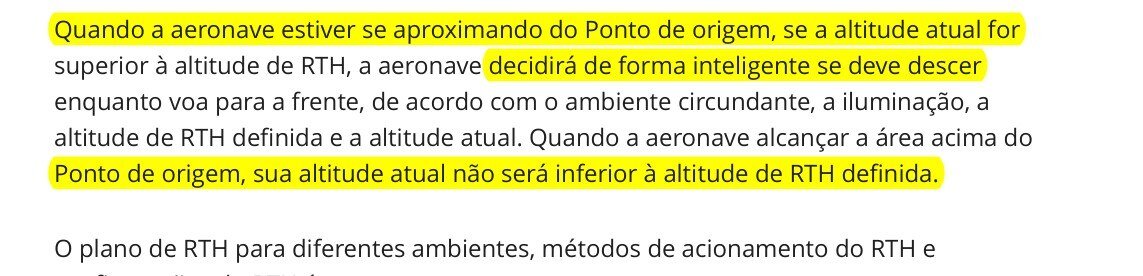
O manual do Avata 360 em português ajuda a entender o que pode estar acontecendo. No RTH Ideal, a aeronave planeja a rota sozinha e ajusta a altitude conforme obstáculos e sinal, independente da altitude de RTH configurada. E, perto do ponto de origem, ela “decidirá de forma inteligente se deve descer enquanto voa para a frente”, de acordo com o ambiente, a iluminação e as altitudes. Em área com árvores embaixo, isso pode parecer hesitação. No modo Predefinida, o drone sobe até a altitude de RTH que você configurou antes de voltar e, entre 5 e 50 metros de distância, volta em linha reta na altitude atual.
A nota oficial da v01.00.0600, de 1º de setembro, traz uma linha só, “Fixed some known issues”, e não fala em RTH, a não ser para avisar que a atualização pode voltar a altura de RTH e a distância máxima ao padrão. Se o seu Avata 360 mudou de comportamento no retorno, faça assim:
- Confira as versões. A combinação da nota de 01/09/2026 é Avata 360 v01.00.0600, DJI RC 2 v10.00.0800 e DJI Fly 1.21.10. Peça fora dessa combinação é o primeiro suspeito.
- Reconfira a altura de RTH e a distância máxima, que a própria nota avisa que podem ter voltado ao padrão.
- Teste o retorno perto de você, em área aberta, com o drone à vista e o dedo pronto para assumir. No DJI RC 2, apertar uma vez o botão de pausa de voo faz o drone frear e pairar, e apertar de novo cancela o RTH, segundo o manual do controle.
- Compare os modos. Repita o teste com o RTH em Predefinida, em que o drone sobe primeiro até a altitude de RTH configurada, e veja se o comportamento muda.
- Reporte à DJI pelo atendimento online, com a versão de cada peça e o registro do voo.
- Só então pense em voltar a versão, e apenas se a anterior aparecer na lista do DJI Assistant 2. O caminho oficial está em downgrade de firmware DJI. Voltar o drone sem voltar controle e óculos junto cria outro problema.
Perguntas frequentes
Por que o drone não subiu antes de voltar?
Porque em distância curta do Home Point o retorno automático não usa a altura de RTH configurada: ele volta em linha reta, na altitude em que o drone já estava. A altura configurada só entra em jogo acima de uma distância limite, que varia por modelo. É por isso que o retorno em distância curta bate em obstáculo baixo.
Qual a altura de RTH ideal?
Aquela que passa com folga acima do ponto mais alto entre o drone e você, considerando árvores, postes, torres e prédios. Não existe um número universal: a altura que serve num campo aberto é perigosa numa área de mata alta. O ajuste deve ser refeito a cada local de voo.
O RTH desvia de obstáculos?
Depende da luz e do modelo. Os sistemas de desvio funcionam por visão, e a DJI é clara ao dizer que sem iluminação suficiente o drone não consegue evitar obstáculos. Em voo noturno, considere que não haverá desvio e proteja-se com altura.
O drone voltou para o lugar errado, por quê?
Normalmente porque o Home Point foi gravado com posicionamento instável, ou porque foi atualizado durante o voo para a posição do controle. Confira o ícone do Home Point no mapa do aplicativo antes de decolar e depois de qualquer deslocamento seu.
Dá para cancelar o RTH depois de acionado?
Sim, e é a primeira coisa a fazer quando a trajetória está errada. Cancelar devolve o controle manual, e a partir daí a prioridade é ganhar altura antes de navegar de volta.
O RTH por bateria baixa é confiável?
Ele calcula com base na distância, mas não tem como prever o vento que vai encontrar na volta. Se você se afastou com vento nas costas, o retorno contra o vento consome bem mais energia do que o cálculo previu. Em dia de vento, volte antes do que o aplicativo sugere.
Qual a diferença entre RTH que falhou e flyaway?
No flyaway o drone perde o sinal ou o controle e some sem executar a manobra esperada. No RTH que dá errado, a manobra é executada, só que com um parâmetro inadequado: altura baixa demais, Home Point errado, ausência de desvio de obstáculo. O procedimento de busca em caso de sumiço está no guia de flyaway.
Vale a pena confiar no retorno automático?
Vale, desde que ele seja tratado como uma rede de segurança configurada por você, e não como piloto automático infalível. Home Point conferido, altura adequada ao local e consciência das limitações de visão fazem o RTH funcionar na imensa maioria das vezes.
Gostou do conteúdo? Siga o Irlen Menezes no Google e veja mais dos nossos guias nas buscas
agosto 6, 2026
Trabalhar com drone sem ser piloto: as funções...
agosto 6, 2026